
























Vous êtes ici
L’avènement de la robotique chirurgicale
Comment avez-vous découvert la robotique chirurgicale ?
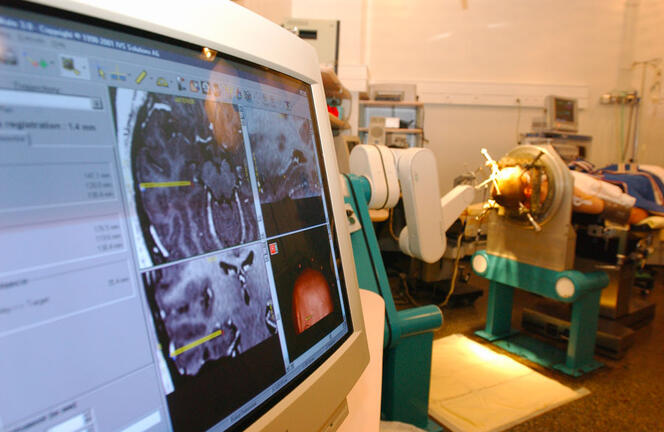
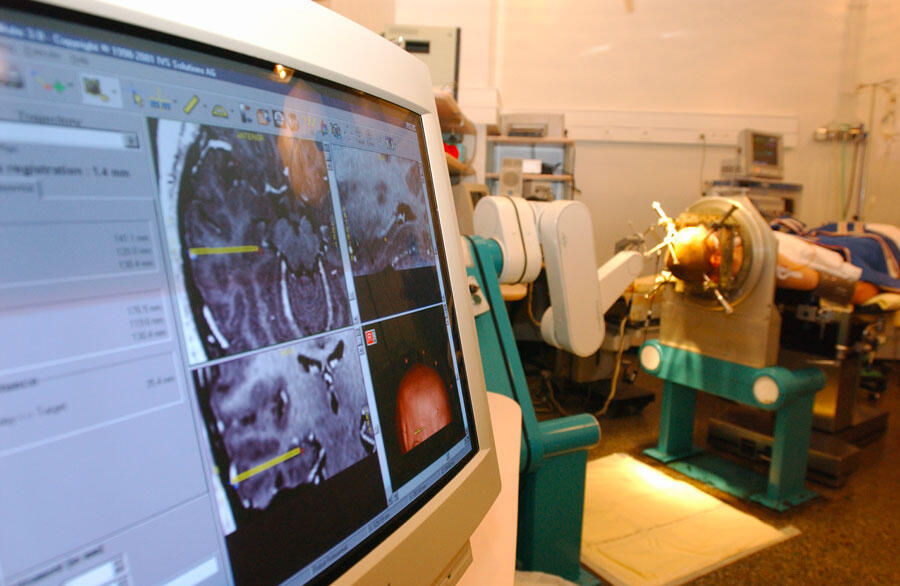
Jocelyne Troccaz1 Ma première expérience remonte à 1990, lorsque je suis arrivée dans le laboratoire TIMC2. Un robot y avait déjà été développé, en collaboration avec un industriel et avec un neurochirurgien du CHU de Grenoble, pour des interventions de neurochirurgie.
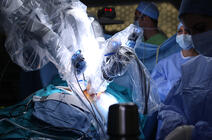
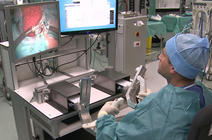
La première fois que je suis entrée au bloc pour voir une intervention assistée par robot, j’ai été très impressionnée. On prend immédiatement conscience de la responsabilité associée à la technologie, et des questions posées par l’interaction entre les professionnels de santé, le patient et les dispositifs techniques.
Pour les chercheurs présents, le bloc n’est cependant pas un lieu de discussion. Nous sommes extrêmement discrets. Notre rôle est d’observer, de comprendre les contraintes et d’échanger avec les équipes médicales avant ou après l’intervention.
La chirurgie et la robotique ont énormément évolué depuis cette époque. Quelles sont les grandes avancées qui ont jalonné cette histoire ?
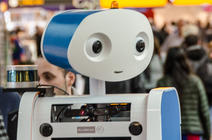
J. T. Il faut replacer la robotique dans un ensemble plus large, celui de l’assistance médico-chirurgicale par ordinateur. Le robot peut en faire partie, mais il n’est qu’un élément parmi d’autres. À la base, il y a les données du patient : les images d’IRM, scanner, échographie, vidéo… Toutes ces informations doivent être reliées entre elles, fusionnées, et servent à planifier l’intervention, puis à guider le chirurgien pendant son déroulement.
L’évolution de la chirurgie a créé de nouveaux besoins technologiques. Dans les années 1980, la chirurgie vidéo et la chirurgie mini-invasive se sont développées – on introduit des instruments par de petits orifices, et le chirurgien opère en regardant un écran. Il voit donc moins directement les tissus, et les mouvements des instruments sont contraints par leur point d’entrée dans le corps. Cela a nécessité des progrès dans l’imagerie, le traitement d’images, la robotique et les interfaces.
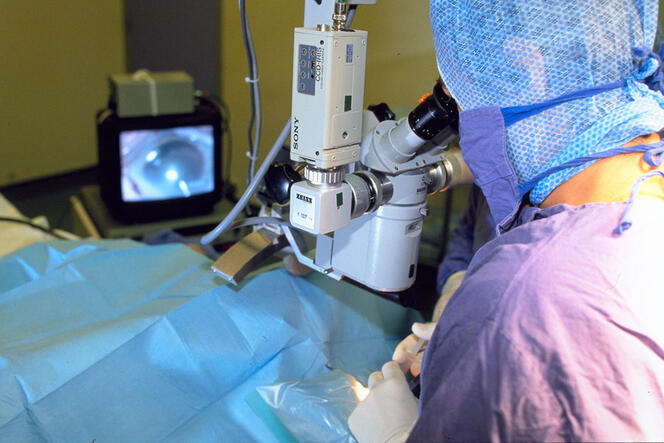
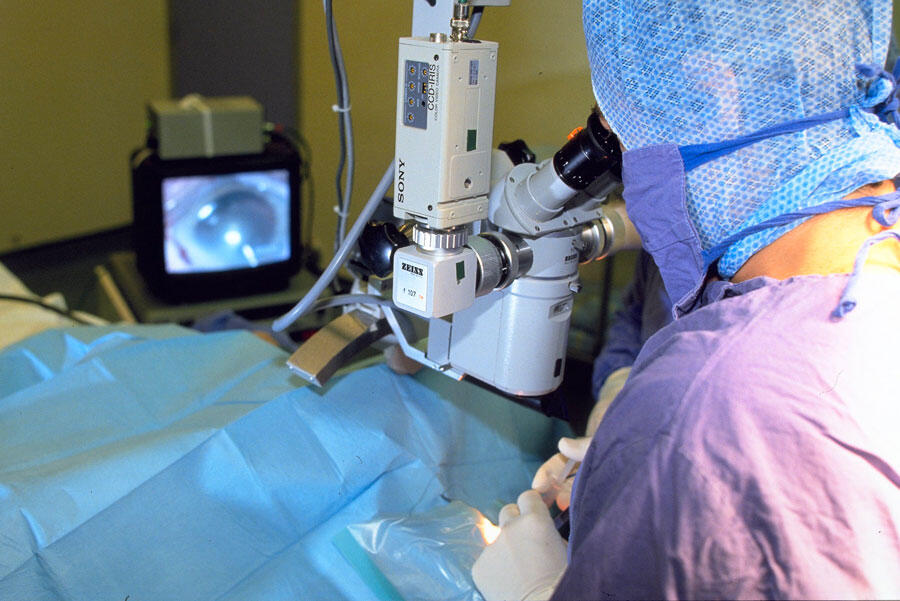
C’est une relation réciproque. Les besoins cliniques font émerger de nouvelles recherches, et les technologies développées transforment ensuite les pratiques médicales. Aujourd’hui, la chirurgie mini-invasive prend des formes toujours plus variées, par les voies naturelles (trachée, tube digestif, etc.) ou de très petites incisions. Elle pose des problèmes de perception, de geste, d’orientation et de visualisation que la recherche doit aider à résoudre.
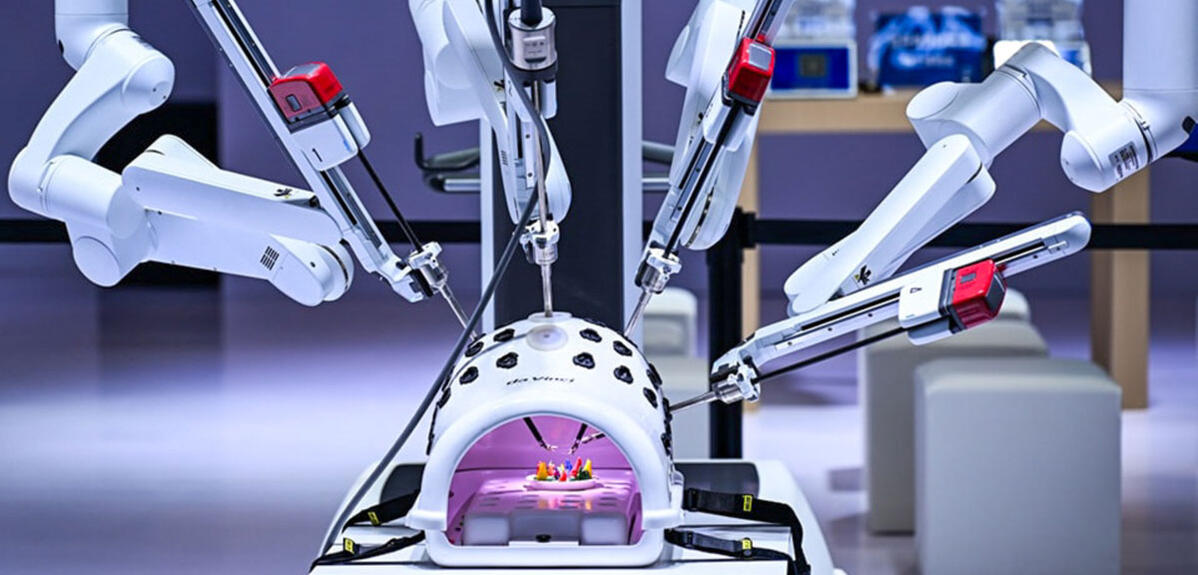
Les interventions sur des organes mobiles et déformables posent également de nouveaux défis scientifiques et techniques. Les robots deviennent eux aussi déformables et sont introduits dans le corps, ce qui motive de nombreux travaux de recherche en France et à l’international.
Quel rôle a joué votre laboratoire, et en quoi le CNRS a-t-il été partie prenante dans cette aventure ?
J. T. Le laboratoire a été construit dans une relation très étroite avec le monde médical. Depuis le début, des coopérations importantes existent avec les praticiens hospitaliers. Et certains membres du laboratoire ou doctorants sont des médecins ou internes en formation au CHU de Grenoble.
Cette proximité est indispensable. Nous ne développons pas une technologie abstraite avant de chercher ensuite une application. Nous partons d’un besoin identifié avec les médecins. Nous analysons la situation clinique, les contraintes de terrain, les gestes réalisés, les informations dont les chirurgiens disposent ou celles dont ils manquent. Puis nous développons des méthodes, nous les évaluons techniquement et cliniquement, et nous les améliorons avec les retours des utilisateurs.
Ces projets prennent du temps. Il peut se passer plusieurs années entre la formulation d’un besoin, le développement de la solution, son évaluation et, éventuellement, sa diffusion. Nos tutelles ont joué ce rôle essentiel de soutien à une recherche de long terme, au contact direct des équipes médicales et avec la possibilité, lorsque les résultats sont suffisamment matures, de les transférer vers l’industrie.
Pouvez-vous donner quelques exemples concrets des usages de ces technologies aujourd’hui ?
J. T. À mes débuts au TIMC, j’ai travaillé sur des questions liées à la radiothérapie et à la fusion d’images dans le contexte du cancer de la prostate : comment mettre en correspondance des images acquises avant le traitement pour le planifier, comme un scanner ou une IRM, avec les images disponibles pendant les séances ? Ceci pour positionner le patient correctement par rapport au système d’irradiation. Nos travaux ont donné lieu à des brevets transférés à des industriels du domaine.
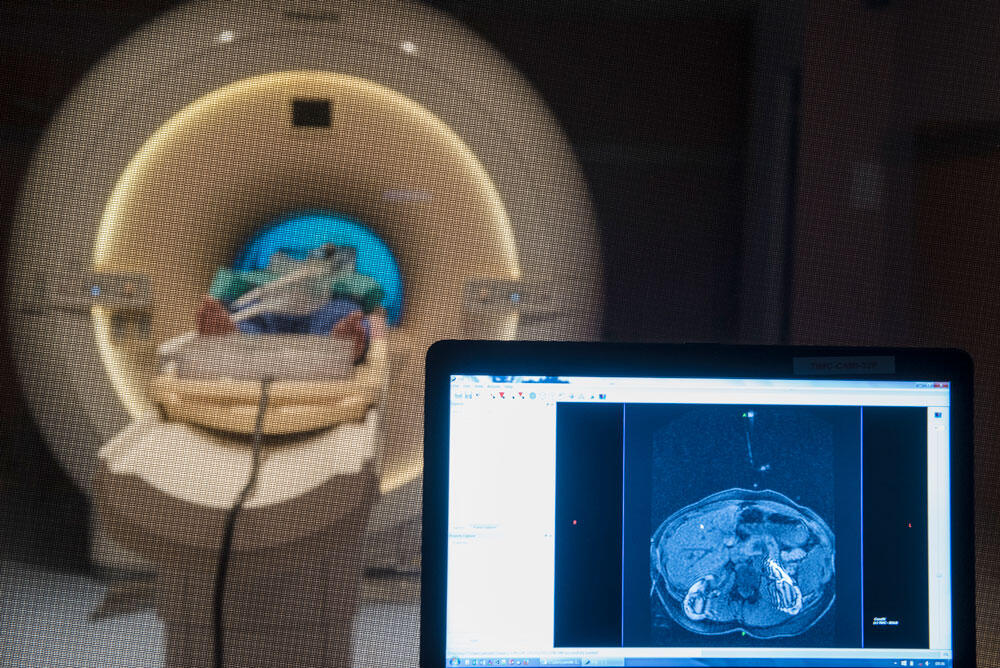
Dans les années 2000, sur la base de ces premiers travaux, des urologues de Grenoble et de Paris nous ont sollicités pour les biopsies de la prostate. Lorsqu’une IRM fait apparaître une région suspecte, le défi est de prélever le tissu au bon endroit pour en faire l’analyse servant au diagnostic. Or, au moment de la biopsie, on utilise généralement l’échographie, qui fournit une image en deux dimensions et de nature très différente de l’IRM. Il faut donc se repérer dans une anatomie tridimensionnelle, avec un organe qui peut bouger ou se déformer.
Nous avons développé des méthodes de traitement d’images permettant, entre autres, d’apporter les informations de l’IRM au cours de la biopsie échoguidée, afin de mieux localiser et cibler les zones suspectes. Ces travaux ont donné lieu à des thèses, en collaboration avec une start-up issue de l’équipe. Les solutions nées de cette démarche ont été industrialisées et concernent aujourd’hui plus d’un million de patients dans une cinquantaine de pays.


Les robots chirurgicaux ne remplacent donc pas les chirurgiens...
J. T. Non. Au contraire, la robotique vise à assister le chirurgien. Elle permet avant tout de matérialiser de l’information. Elle peut améliorer la précision d’un geste, faciliter l’accès à certaines zones, se synchroniser avec un organe mobile, etc. Mais elle ne se substitue pas à la décision médicale.
Il ne faut pas imaginer que les robots actuellement utilisés en clinique sont autonomes, au sens où ils prendraient en charge une opération. Ils restent sous le contrôle du médecin. L’acte médical, l’évaluation de la situation, l’adaptation à l’imprévu et la responsabilité vis-à-vis du patient restent humains.
Certains actes demeurent cependant inenvisageables dans ce cadre. Quelles sont les limites éthiques et techniques de cette collaboration avec les robots ?
J. T. Il existe une dimension éthique dans toute activité scientifique, et plus encore en médecine. Tout comme pour un médicament, lorsqu’une technologie est suffisamment avancée pour être utilisée en clinique, il faut d’abord montrer qu’elle n’est pas nocive. Il faut ensuite démontrer qu’elle apporte un bénéfice. Traite-t-elle mieux une pathologie ? Réduit-elle les complications ? Améliore-t-elle la qualité de vie du patient par rapport à ce qui existe déjà ?
L’évaluation concerne à la fois le logiciel, le matériel, la fiabilité de l’ensemble et la sécurité du dispositif. Une technologie ne doit pas être adoptée parce qu’elle est nouvelle ou impressionnante. Si l’on utilise, par exemple, un robot pour assister la pose d’une prothèse de hanche, il faut pouvoir montrer ce que le patient y gagne réellement.
La question du rapport entre les risques et les bénéfices est centrale. On peut accepter un risque important si une intervention est la seule chance de sauver une vie. On ne peut pas l’accepter de la même manière pour un acte banal. Et aucune machine n’est à l’abri d’une panne. Il faut anticiper ce qui se passerait si le dispositif s’arrêtait pendant une opération. Le chirurgien peut-il poursuivre ? Le patient est-il en danger ? Le développement consiste aussi à identifier ces risques et à concevoir des solutions.
Il faut enfin penser à l’accessibilité. À qui ces innovations profiteront-elles ? Seront-elles disponibles seulement dans quelques centres très équipés ? La sécurité, l’utilité clinique et l’équité d’accès font toutes partie de la réflexion éthique.


Quelles contraintes concrètes les équipes rencontrent-elles au bloc opératoire ?
J. T. Certaines contraintes paraissent simples, mais elles sont décisives. Au bloc, l’utilisateur porte des gants et doit respecter des règles d’asepsie strictes. Il ne peut pas enlever ses gants pour utiliser une souris ou un clavier comme il le ferait dans un bureau.
Il faut donc imaginer des interfaces spécifiques : utilisation de la voix dans certains cas ou limitation au maximum des interactions nécessaires. Une interface qui paraît facile à utiliser dans un laboratoire peut devenir inadaptée au bloc opératoire. L’environnement opératoire impose également des normes strictes, par exemple en matière de compatibilité électromagnétique ou de nettoyage des dispositifs au contact du patient. Enfin, le temps est compté pendant l’intervention. Toutes ces exigences doivent être prises en compte dès la recherche de solutions.
Comment envisagez-vous les perspectives de développement technologique, particulièrement à l’aune de l’intelligence artificielle ?
J. T. Je ne suis pas visionnaire, mais l’intelligence artificielle est déjà présente et elle peut apporter des assistances intéressantes. L’un des axes importants de recherche concerne l’analyse automatique de la vidéo chirurgicale en chirurgie mini-invasive. Ces systèmes, qui peuvent déjà reconnaître les étapes d’une intervention après entraînement sur des bases de données annotées, pourraient, par exemple, donner des informations contextuelles, ou alerter l’opérateur sur une situation inhabituelle et potentiellement à risque.
L’enjeu n’est pas nécessairement de rendre le robot chirurgical autonome. La chirurgie est très complexe. Chaque patient est différent, les situations évoluent, l’équipe doit s’adapter en permanence...
Malgré tout, certains dispositifs endocorporels déformables devront s’adapter en temps réel à un environnement lui-même déformable, et auront par conséquent besoin d’une certaine autonomie et d’une forme d’intelligence embarquée.
En tant que chercheuse dans une discipline longtemps très masculine, quelle place souhaiteriez-vous que les femmes prennent dans la robotique chirurgicale ?
J. T. Il faut davantage de diversité dans tous les domaines : diversité de genres, mais aussi diversité des parcours, des expériences et des sensibilités. Dans les métiers non médicaux liés à la robotique, les femmes restent encore insuffisamment nombreuses ; en chirurgie aussi, même si les choses évoluent.
J’espère que les jeunes filles comprendront qu’il n’y a aucune raison pour qu’elles ne choisissent pas ces carrières. Il est important qu’elles puissent se projeter dans la recherche, l’informatique3, l’ingénierie, la robotique ou la médecine, et qu’elles disposent de modèles variés.
La diversité compte également pour la qualité des technologies développées. Tout système (et particulièrement les systèmes fondés sur les données et l’intelligence artificielle) dépend de ce qu’il a appris et de ce que ses concepteurs ont choisi de prendre en compte. S’il manque des données, des situations ou des caractéristiques importantes, les résultats risquent d’être moins pertinents pour certains patients.
Pour ma part, j’ai beaucoup travaillé sur la prostate. Cela ne relève pas d’un choix identitaire. Des urologues sont venus vers nous avec un problème clinique précis, et nous avons travaillé avec eux. Une chercheuse peut s’emparer de tous les sujets scientifiques. L’essentiel est de répondre à une question utile, en coopération avec les professionnels qui en connaissent les réalités cliniques. C’est ce qui en fait un domaine tout à fait passionnant !
Consultez aussi
Des accouchements surmédicalisés ?
Les IA pensent-elles vraiment à nous ?
Robots bio-inspirés : le futur de la robotique (vidéo)
- 1. Directrice de recherche émérite au CNRS et membre de l’Académie des sciences.
- 2. Recherche translationnelle et innovation en médecine et complexité (unité CNRS/Université Grenoble Alpes).
- 3. Voir : https://youtu.be/IHFj_fpummk
Voir aussi


Auteur
Lydia Ben Ytzhak est journaliste scientifique indépendante. Elle travaille notamment pour la radio France Culture, pour laquelle elle réalise des documentaires, des chroniques scientifiques ainsi que des séries d’entretiens.